태양광 발전기에는 크게 고정형, 가변형, 추적형이 있다. 추적형의 경우 고정형, 가변형에 비해 상황에 맞게 위치와 각도를 조정하기 때문에 이론상 기존 방식보다 15%~30% 정도의 충전효율 향상을 기대할 수 있다.
본 프로젝트는 추적형 태양광 발전기 기반 광추적형 센싱 기술을 구현하고 최대 충천효율을 끌어내기 위한 방법을 연구한다.
총 3개의 RBP를 사용하며, 각 역할은 다음과 같다.
- RBP 1: 자신에게 달린 조도센서 4개의 측정값을 RBP 2에게 전달한다.
- RBP 2: 자신에게 달린 조도센서 4개의 측정값과 전달받은 4개의 측정값으로 서보모터의 방향을 결정해 RBP 3에게 전달한다.
- RBP 3: 전달받은 방향으로 자신에게 달린 서보모터의 각도를 조절한다.
맡은 역할
1. 조도 센서의 측정값 처리
- 조도 센서의 디지털 측정값을 아날로그 값으로 변환하기 위해 ADC(Analog - Digital Converter)와 SPI(Serial Peripheral Interface) 사용
- ADC를 쓰기 위한 초기 세팅: prepare()
- ADC의 0, 2, 4, 6번 채널에 해당하는 조도 센서의 디지털 측정값을 0부터 1023까지의 아날로그 값으로 변환: readadc()
2. 서보모터 동작 구현에 기여 (WiringPi를 PWM으로 마이그레이션)
- WiringPi를 사용하지 않는 조건이 주어진 바, RBP에 내장된 PWM(Pulse Width Modulation)을 사용하여 모터를 구동
- 가장 먼저 PWM을 사용하려는 GPIO pin의 번호를 define 부에 추가하여 명시하고, PWM Enable 함수를 이용해 해당 GPIO pin과 연결된 서보 모터들을 구동이 가능한 상태로 전환
- 이후 PWM Create을 통해 PWM control connection을 RBP와 모터 간에 생성하고, 파동과 같은 형태로 Clock이 진행되는 PWM의 특성을 참고하여 Duty Cycle을 조절해 가며 원하는 각도로, 원하는 차이값만큼 이동시킬 수 있도록 코드를 작성
3. 소켓통신 구현
- 서버
- 처음 socket() 함수를 실행해 IPv4 도메인을 가진 TCP 타입의 소켓을 생성
- 그 다음 bind() 함수를 실행해 IP주소로 소켓을 바인딩, listen() 함수를 실행해 클라이언트로부터의 연결을 대기
- 이후 클라이언트가 소켓에 연결을 요청하면 accept() 함수를 실행해 들어오는 커넥션을 수락하고, send() or write(), recv() or read() 함수를 통해 클라이언트와 소켓통신
- 클라이언트
- 처음 socket() 함수를 실행해 IPv4 도메인을 가진 TCP 타입의 소켓을 생성
- 그 다음 connect() 함수를 실행해 서버에서 열어놓은 소켓에 커넥션을 요청
- 요청이 수락되면 send() or write(), recv() or read() 함수를 통해 서버와 소켓통신
- 처음 socket() 함수를 실행해 IPv4 도메인을 가진 TCP 타입의 소켓을 생성
- 스레드 설계 및 구현
- 스레드 생성 및 인자로 작성한 함수 *_thd()를 스레드로 나누어 실행: pthread_create()
- 인자로 작성한 th_id에 해당하는 스레드가 종료할 때까지 대기: pthread_join()
- RBP 2
- lightSensor_thd(): readadc() 함수를 통해 조도센서 4개의 측정값을 읽어오는 스레드
- read_thd(): 소켓통신의 read() 함수를 통해 RBP 1에서 전송하는 조도센서의 4개 측정값을 전달받는 스레드
- write_thd(): 소켓통신의 write() 함수를 통해 RBP 3에게 서보모터의 방향을 전송하는 스레드
- lightSensor_thd(): readadc() 함수를 통해 조도센서 4개의 측정값을 읽어오는 스레드
- RBP 3
- read_thd(): 소켓통신의 read() 함수를 통해 RBP 2에서 전송하는 서보모터의 방향을 전달받는 스레드
- servo_x_thd(): 전달받은 방향에 따라 x축에 해당하는 서보모터를 작동하는 스레드
- servo_y_thd(): 전달받은 방향에 따라 y축에 해당하는 서보모터를 작동하는 스레드
시스템 아키텍처
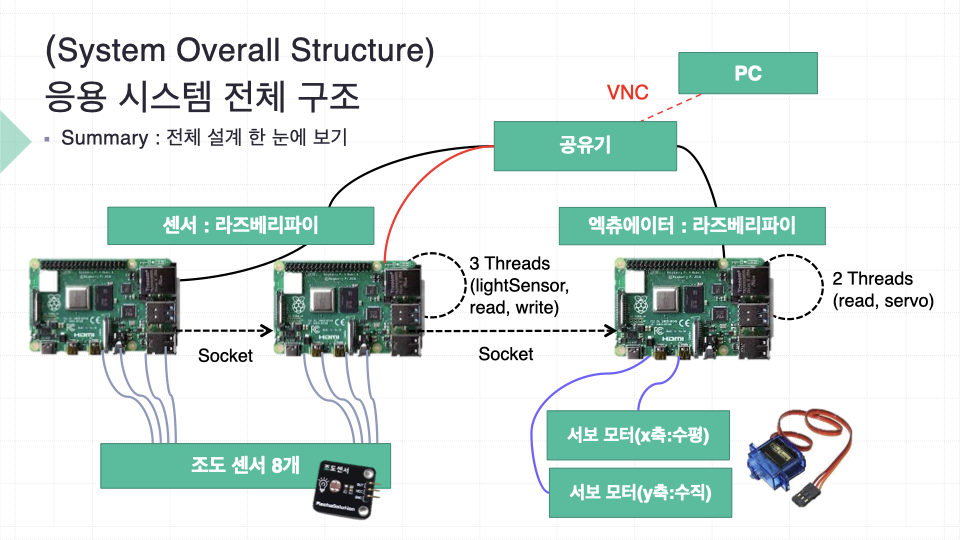
트러블슈팅
1. 서보모터가 판넬의 무게를 견디지 못하는 문제
- 판넬에 센서와 액추에이터를 부착하였을 때 실제로 서보모터가 판넬을 이동시키는 것을 구현하지 못했다. 이는 실제 시연 모델을 제작함에 있어서 서보모터가 판넬의 무게를 견딜 수 있을지 사전에 고려하지 않았기 때문에 발생한 문제라고 생각한다.
- 개별 센서와 액추에이터의 동작, 광추적 알고리즘 구현 등의 이론적 관점에서 보았을 때 시연 모델이 제대로 동작할 것이라 생각했으나, 실전에서 무게, 전력, 센서/액추에이터 배치 구조 등 여러 복합적 문제로 인해 시연 모델의 동작 구현이 어려웠다.
- 개선 방안 1 - 판넬: 회로의 길이 및 위치 조정 등을 통해 판넬의 무게를 줄이거나, 적절한 재료를 찾아 가벼운 판넬을 새로 제작하는 방안
2. RBP 고장의 원인 - 전력 부담
- 서보 모터를 동작할 시에 3.3V가 아닌 5V를 직접 GPIO pin에 연결하여 사용한다면 RBP에 큰 무리가 가서 고장이 날 수 있음을 사전에 충분히 인지하지 못하였다.
- 따라서 초기에는 RBP에 두 개의 서보 모터를 모두 5V GPIO pin의 전원을 사용하여 구동시켰을 때 정상 작동하는 것을 보고 아무런 문제를 느끼지 못하였으나, 이후 RBP의 고장으로 이어짐을 보고 외부 전원을 공급해서 문제를 해결해야 함을 깨달았다.
- 개선 방안 2 - 서보 모터: 전력을 강화해 서보 모터의 힘을 키우거나, default 파워가 sg90보다 강력한 다른 모터를 활용하는 방안